

真不是演的——两个机械臂,没接同一台电脑,没听同一个指挥员喊口令,就那么一前一后、一托一压、一捏一吸,把软塌塌的枕头塞进真空袋,封口、抽气、打包,一气呵成。围观视频的人第一反应是:这俩是不是偷偷连了Wi-Fi开会?其实没有。它们各自运行着同一个模型Zeno-1的副本配市值股票,靠眼睛看、脑子想、手执行,在30Hz的实时闭环里,自己商量好了谁干哪段。
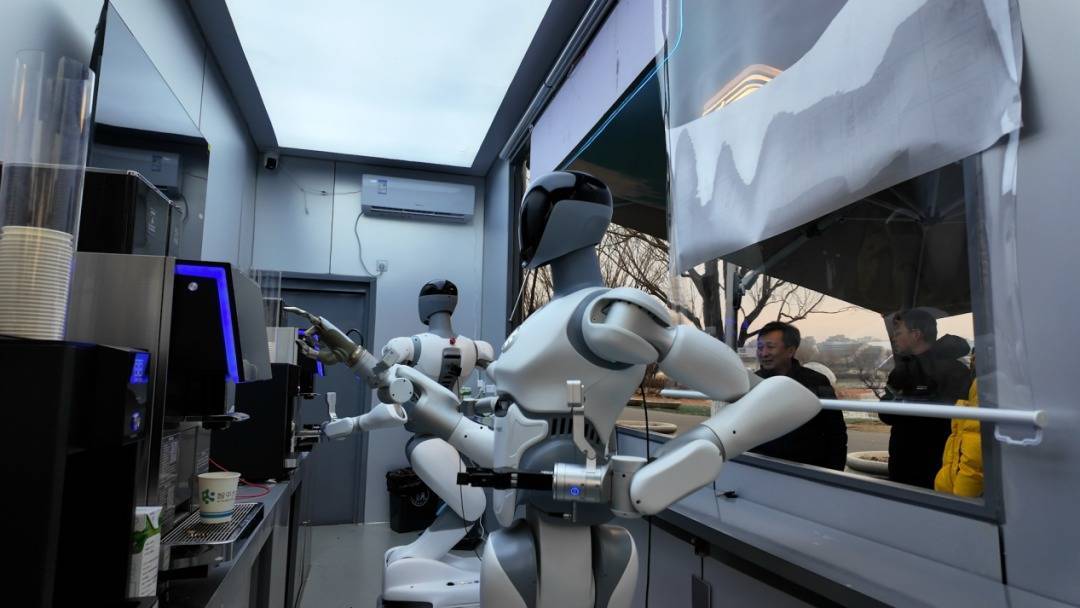
这不是工业流水线上的“分工”,而是去中心化的协作:没有中央调度器,不靠预设脚本,更不靠人类在旁边掐秒表喊“现在换手”。挂裤子时,一个夹住裤腰,另一个稳稳托住裤脚,交接晾衣架那一下,连抖都没抖;装枕头时,一个扶袋、一个塞芯,密封前自动微调角度,真空泵启动前两台机器还同步做了个0.3秒的停顿确认。这些动作不是排练出来的,是模型在真实物理世界里“长”出来的默契。
Zeno-1只有3B参数,却专为多机器人协作而生。它不追求单体多炫技,而是让每个机器人成为可插拔的“智能节点”:今天两台合作装枕头,明天三台搭积木,后天五台在药房分拣——能力随数量线性扩展,不用重写整套系统。这背后跳出了过去“一个机器人一个方案”的老路子,也绕开了“三个和尚没水喝”的协作陷阱。当机器人开始像人一样自发拆解任务、动态让渡主导权、甚至能为对方预留操作空间时,具身智能才算真正从“工具”迈进了“同事”的门槛。
有人问:这不就是把大模型“缩小”塞进机器人里吗?还真不是。Zeno-1没用ChatGPT那种靠海量文本喂出来的通用推理路径,而是从头用真实机器人操作视频+力觉反馈+多机交互日志来训练的。它看的不是“怎么描述装枕头”,而是“第37次右臂下压0.8秒后左臂同步抬高2.3厘米时,真空袋口形变最稳定”。数据全来自上海张江一家智能仓储实验室的真实产线——那里没贴标签的旧枕头、带褶皱的化纤袋、偶尔卡顿的抽气泵,都是它的考题。
更关键的是,它不依赖激光雷达建图或毫米级标定。两个机械臂只靠各自搭载的普通RGB-D相机和关节扭矩传感器,就能在光照变化、袋子反光、甚至被人影短暂遮挡的情况下,持续维持协作节奏。测试中故意让其中一台临时断网2秒,另一台立刻切换成“守位模式”:暂停动作、保持姿态、预留抓取空间,等同伴重连后0.5秒内就恢复协同——这种“兜底意识”,连不少人类搭档都得练好几轮。
这不是科幻片里的“觉醒”,而是工程界扎扎实实踩出来的路:把大模型的语义理解能力,锚定在物理世界的因果链条里。比如“塞枕头”这个指令,Zeno-1会自动拆解为“识别袋口朝向→预估芯体压缩比→分配主从压力梯度→预留热封余量”共11个可执行子步骤,每步都带实时容错判断。中科院自动化所去年发布的《具身智能系统评估白皮书》里明确提到:能跨任务复用、抗干扰、自主协商的多机协同,才是当前阶段最接近产业落地的突破点。
现在配市值股票,这套系统已在长三角三家中小型家居电商仓试运行。没有替代人,而是让人从弯腰塞袋、反复按压、核对封口这些重复劳动里腾出手来——去检查真空效果、处理异常包裹、甚至教新来的机器人“怎么对付特别蓬松的羽绒枕”。机器在学配合,人在学放手。真正的智能,从来不是谁取代谁,而是谁帮谁,把力气省在该省的地方。
文章为作者独立观点,不代表靠谱的配资平台-线上配资app哪个靠谱-正规线上配资平台观点
相关文章


